【CanSat 2026】ARLISSに参加しました!(1回目)
こんにちは!ARGUSの構体班です。我々ARGUSは、9/14〜9/17にアメリカのネバダ州ブラックロック砂漠で開催されたARLISSに参加してきました。
ARLISSでは全2回の投下が行われますが、今回は第1回目の投下とその結果に基づいて行った改良についてご報告します。
[投下までの準備、流れ]
ARLISSは、ロケットにCanSatを収納して打ち上げ、高度約4000mからCansatを投下します。空中で放出されたCanSatはパラシュートで着地した後、ミッションを行いながらゴールを目指します。当日の投下順は、投下前試験の先着順です。我々の1回目の投下は、風の影響の少ない朝一での投下を目指しました。打ち上げ前には機体に不備がないか確認し、通信やセンサ、カメラの展開などの動作が正常に動くか試験しました。機体の最終確認を終え、無事一日目の朝一での投下をすることができました。
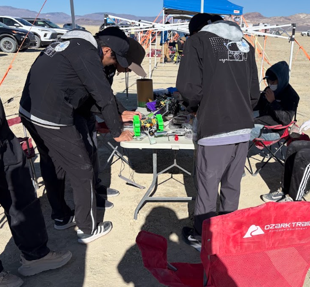
投下前の機体の整備・動作確認を行っている様子
投下の流れ
キャリアにパラシュート、CanSat機体を収納し、ロケットに装填します。ロケットを発射台に乗せ、いよいよ発射、投下となります。
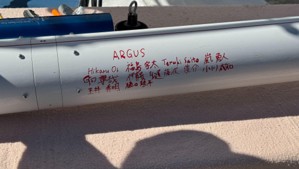
ロケットに書いたチーム名とメンバー名 打ち上げ台にロケットを設置している様子
[1回目投下結果]
ロケットの打ち上げは無事成功し、上空でのロケットからのCanSat放出およびパラシュートの展開まで問題なく行われました。そして、降下中には地上のパソコンとCansat間での通信に成功し、気圧情報等を確認することができました。しかし、地上に着地した後、パラシュートが取り付けられているサブキャリアとの分離を行う溶断回路が動作せず、走行を開始することができませんでした。また、無線カメラによる自撮りに関しても無線接続が行われず、失敗してしまいました。
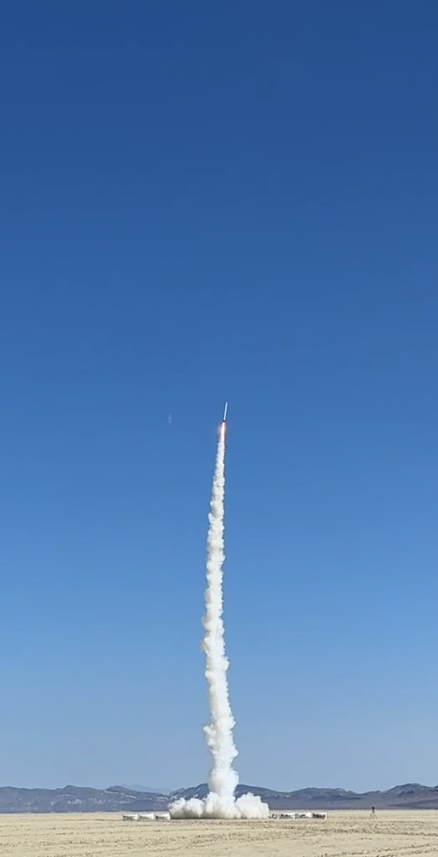
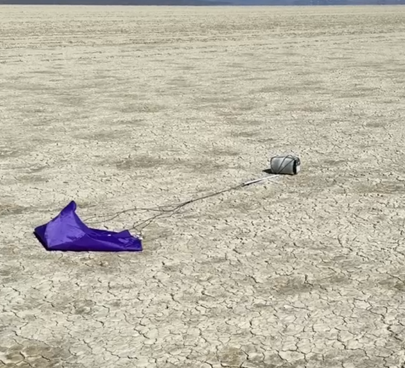
ロケット打ち上げの様子 地上に着地した様子
[2回目に向けた改善]
1回目の投下結果から課題を分析し、主に「溶断回路」と「自撮り用無線カメラ」について改善を行いました。
・溶断回路
分析の結果、ニクロム線とはんだの接合不良によりニクロム線が十分に加熱されなかったことで、分離が行われなかったと考えました。そこで、フラックスを用いて確実に接合し、導電性を向上させました。これにより、安定してニクロム線を赤熱させることができるようになりました。
・自撮り用無線カメラ
自撮り用無線カメラが動作しなかった原因は、接触不良によりバッテリーからカメラへの電力供給が途絶えたことだと考えられました。そこで、無線カメラ、DC-DCコンバータ、およびバッテリーを繋ぐコネクタの接続部を、はんだと接着剤を用いて補強しました。
次回は、今回の改良を踏まえて実施した2回目の投下についてご報告します。
執筆者
B4 嵐勇人、小川太知、藤波俊介